ロボット溶接アームは毎回同じパスをたどります。それは事実です。しかし、溶接された板金組立品のバッチを受け取り、ドアギャップが1ミリ変動していたり、取付穴が位置ずれしていたり、フレームが最終組立を困難にする程度にねじれていたりした経験があれば、すでにご存じのはずです。 パスの再現性と組立の再現性は同じものではないということです。.
ロボットはプログラムされた動作を繰り返します。. それは出力部品が同一になることを保証するものではありません。. その保証は、溶接アークの上流にある3つの層からもたらされます: 部品設計、治具、プロセス管理です。. これらの層のいずれかが不安定であれば、ロボットがどれほど精密であっても、完成した組立品も不安定になります。.
本記事では、再現性が実際に何を意味するのかを説明します。 板金組立品向けロボット溶接, の文脈において、それを達成するために満たすべき条件は何か、そしてエンジニアや調達チームがサプライヤーのロボット溶接能力が製品に求められる一貫性を提供できるかどうかを評価する方法を説明します。.
ロボット溶接が自動的に再現性のある組立を意味しない理由
ロボット溶接に関する最も一般的な誤解は、ロボット自体が再現性の源泉であるというものです。実際には、, ロボットはシステム内で最も一貫した変数です。. 産業用アーク溶接ロボットは通常、パス再現性 ±0.05~±0.1 mm. を維持します。この数値は、溶接トーチがサイクルごとに同じプログラム位置にどれだけ正確に戻るかを表しています。.
しかし、トーチ位置は方程式の一部に過ぎません。治具に投入される板金部品の寸法がばらつく場合—曲げフランジが0.3 mmずれている、レーザー切断ブランクのエッジバリがフィットアップに影響を与える、入荷材料の板厚が公差範囲内で変動する—ロボットは同じ精度でわずかに異なる各組立品を忠実に溶接します。. その結果、すべてが一貫して溶接されながら、わずかに異なる形状を持つ部品のセットが生まれます。.
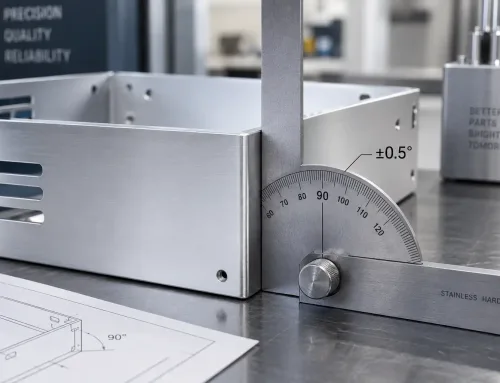
溶接された電気キャビネットフレームを考えてみましょう。ロボットは各コーナー継手を同じパスとパラメータで溶接します。しかし、サイドパネルが曲げ角度に0.5 mmのばらつきで納入された場合、フレーム組立品のドアギャップは不安定になります。. ロボットはその役割を果たしました。ばらつきは上流から生じたのです。.
板金におけるロボット溶接の再現性とは何か
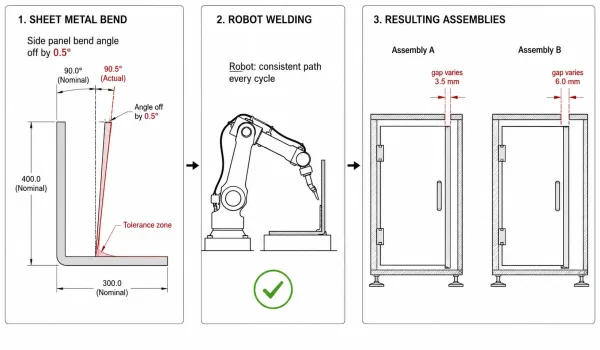
この図は、入荷板金部品の寸法ばらつき(例:曲げ角度偏差)がロボットによって忠実に再現され、溶接パスが一貫していても完成組立品が不安定になることを示しています。.
エンジニアや調達チームがロボット溶接における再現性を議論する際、, しばしば2つの異なる概念が混同されます:
ロボットパス再現性 はロボットアームの機械的精度です—同じプログラム位置にどれだけ正確に戻るか。これはロボットハードウェアの仕様であり、標準的な産業用溶接ロボットでは通常±0.05 mmです。. これが制限要因になることはほとんどありません。.
組立再現性 は生産実行全体にわたる完成溶接部品の一貫性です。これがバイヤーが実際に気にするものです:500個のバッチのすべての組立品が同じ筐体に収まり、同じブラケットに取り付き、同じドアと位置合わせできるか?組立再現性は、ロボット、治具、入荷部品品質、溶接プロセスパラメータが連携して機能することに依存します。.
これら2つの概念のギャップに、ほとんどの問題が発生します。. サプライヤーは優れたパス再現性を持つロボットを保有していても、治具が摩耗していたり、入荷部品がばらついたり、溶接シーケンスが不均一な熱ひずみを引き起こしたりすると、完成組立品は一貫しません。.
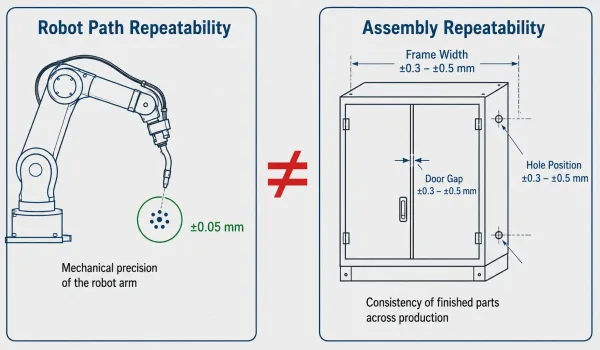
ロボットパス再現性(アームの機械的精度)と組立再現性(完成溶接部品の一貫性)が、異なる公差範囲を持つ2つの異なる測定値であることを示す並列比較。.
板金組立品の場合—材料板厚は通常 5 mm~6 mm であり、曲げ角度や穴位置の公差はしばしば ±0.2~±0.5 mm—溶接前のフィットアップ品質は最終組立寸法に直接的かつ測定可能な影響を与えます。.
再現性のあるロボット溶接のための部品設計の前提条件
ロボットが組立品を繰り返し溶接するには、部品設計がそれを可能にしなければなりません。. 特定の設計選択はロボット溶接を容易にしますが、他の選択は自動化投資にかかわらず管理が困難なばらつきをもたらします。.
継手の種類とアクセス性。. ロボット溶接は以下に最適です 板金重ね継手, 、すみ肉継手、および溶接トーチが一貫した角度からアクセスできるT継手。複雑な三次元溶接パス、深い凹部内の継手、または障害物を回り込んでトーチが到達する必要がある溶接は、プログラミングの複雑さを増し、溶接配置の一貫性を低下させます。設計レビュー時に問うべき質問は: 部品を再配置することなく、安定した位置からトーチがすべての溶接箇所に到達できるか?
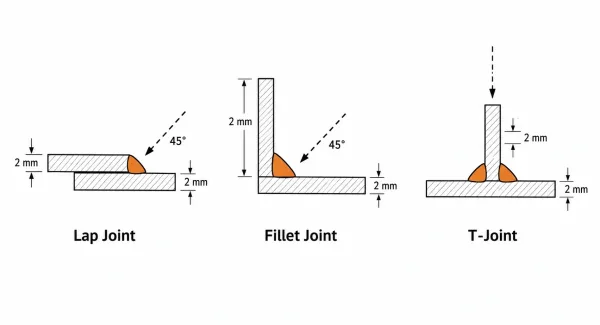
ロボット板金溶接における3つの一般的な継手タイプ — 重ね継手、すみ肉継手、T継手 — を断面図で示し、溶接トーチのアプローチ角度を表示。.
組立公差。. 継手部における部品間のギャップは、溶接品質と一貫性に直接影響します。板金アセンブリの場合、 5 mm 継手部でのギャップがこれを超えると、溶込みの不均一、ポロシティ、または溶落ちが発生する可能性があります。. ロボット溶接は、手溶接に比べて組立ギャップに対する許容度が低くなります。, 熟練した溶接工のようにオペレーターがリアルタイムでアークを適応させることができないためです。正確なレーザー切断、管理された曲げ角度、適切なネスティングを通じて、厳しい組立公差で部品を設計することが、再現性への第一歩です。.
材料厚さの一貫性。. 板厚のばらつきは、入熱要件と溶込みに影響します。公称2 mmの板に対して材料バッチが1.9 mmから2.1 mmの範囲にある場合、2 mm用に最適化された溶接パラメータでは、全範囲にわたって一貫した結果が得られない可能性があります。発注書で厚さ公差を指定すること — 通常は以下に準拠 — ASTM A480 または EN 10051— が、この変動要因の管理に役立ちます。.
溶接ビードの均一性。. 一貫した溶接長、アセンブリ全体で類似した継手形状、対称的な溶接パターンを使用する設計は、治具への固定、プログラム、管理が容易です。非対称な設計や、同一部品に非常に短い溶接と非常に長い溶接が混在するアセンブリは、予測と制御がより困難な不均一な熱変形を引き起こす可能性があります。.
治具 — 組立の再現性を決定するシステム層
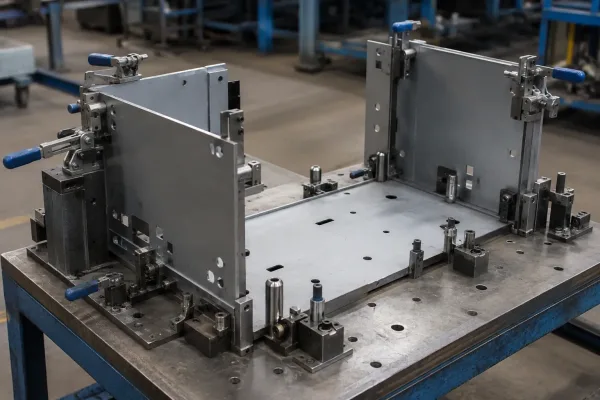
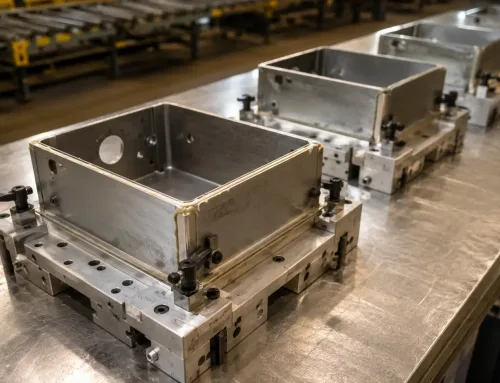
ロボット溶接前に、位置決めピンと基準面を使用して板金キャビネットパネルを位置決めおよびクランプする専用溶接治具。.
部品設計が再現性の条件を設定するなら、, 治具がそれを強制します。. 溶接治具は、ロボットが溶接する間、板金部品を正しい相対位置に保持します。. その精度、状態、設計が、完成したアセンブリが寸法要件を満たすかどうかを直接決定します。.
位置精度。. 適切に設計された治具は、関連するすべての自由度で部品を拘束する基準面、ピン、クランプを使用して各コンポーネントを位置決めします。一般的な板金キャビネットの場合、治具は溶接後に一貫したアセンブリ寸法を達成するために、ベースに対する各パネルの位置を以下以内に制御する必要があります。 ±0.1~±0.2 mm 溶接後に一貫した組立寸法を達成するため。.
クランプ力と薄肉変形。. 板金部品は薄く柔軟です。過度なクランプ力は溶接前に部品を変形させる可能性があり、不十分なクランプでは溶接サイクル中に部品がずれる可能性があります。適切なバランスを見つけること — 特に以下の材料の場合 — 2 mm 厚さ — には、治具設計の経験と、多くの場合、初品生産時の反復調整が必要です。.
経時的な治具の摩耗。. 治具は永久的なものではありません。. 位置決めピンは摩耗し、クランプパッドは圧縮し、基準面は繰り返しの負荷サイクルで劣化します。繰り返し注文の場合、サプライヤーは溶接治具の保守および校正スケジュールを備えているべきです。それがなければ、, 100番目のアセンブリは1番目と一致しない可能性があります— ロボットのせいではなく、治具がずれているためです。.
専用治具とフレキシブル治具。. 専用治具は特定の部品用に作られ、最高の位置一貫性を提供します。フレキシブルまたはモジュラー治具は、異なる部品形状に合わせて調整できますが、段取りにおける変動性が増加します。. 以下にとって 大量板金生産, では、専用治具が再現性を維持するための標準的なアプローチです。.
生産中のプロセス管理 — バッチ間の一貫性の維持
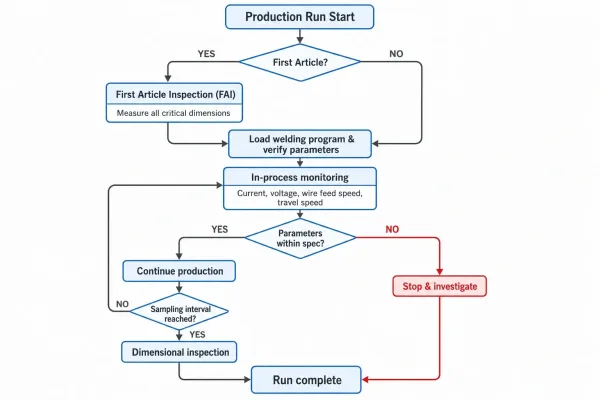
ロボット溶接生産のプロセス管理ワークフロー。初品検査から連続パラメータ監視、定期寸法チェックまでの流れを示しています。.
正しく設計された部品、精密治具、プログラムされたロボットがベースラインを確立します。. プロセス管理がそれを維持します。. 生産実行中 — そして繰り返し注文にわたって — いくつかの変動要因がドリフトし、アセンブリの一貫性に影響を与える可能性があります。.
初品検査(FAI). 初品が基準点です。. 本生産開始前に、最初の溶接アセンブリはすべての重要寸法 — 穴位置、フレーム直角度、ドアギャップ、平坦度、溶接外観 — について検査されるべきです。これにより、設計、治具、溶接パラメータが許容可能な結果を生み出すことが確認されます。. FAIは、すべての新規部品、および治具が整備されたか材料ソースが変更された繰り返し注文に対して必須とすべきです。.
インプロセス監視。. 最新のロボット溶接システムは、各溶接の溶接電流、電圧、ワイヤ送給速度、移動速度を記録できます。これらのパラメータを確認して、生産実行全体を通じてプロセスが仕様内に維持されたことを確認できます。重要なアセンブリの場合、, このデータは以下を提供します 生産トレーサビリティ およびドリフトの早期警告。.
入荷材料のばらつき。. 仕様内であっても、材料特性はバッチ間で変動する可能性があります。異なる鋼のヒート、異なるアルミニウムコイル、または異なるサプライヤーの板材は、溶接アーク下でわずかに異なる挙動を示す可能性があります。この変動要因を管理するには、以下が必要です。 材料トレーサビリティ — 各生産バッチに紐付けられたミルテストレポート(MTR)—また、重要部品については、実際の入荷材料を用いた溶接施工法適合確認(溶接手順の認定)を行います。
検査頻度。 繰り返し生産の場合、全数部品の寸法検査は現実的ではありません。サンプリング計画—N個ごとの検査、または各シフトの開始時と終了時に重要寸法を検査—が品質保証と生産効率のバランスを取ります。 サンプリング頻度は、寸法の重要度とプロセスの過去の一貫性に基づくべきです。
サプライヤーのロボット溶接再現性を評価する方法
ロボット溶接能力を持つサプライヤーから溶接板金アセンブリを調達する場合、以下の質問が、そのプロセスが製品に必要な一貫性を提供できるかどうかの判断に役立ちます:
- 繰り返し生産には専用治具を使用していますか? 専用治具は位置一貫性への取り組みを示します。「毎回治具を調整します」という回答であれば、より大きなばらつきを予想してください。
- 初品検査(FAI)プロセスはどのようなものですか? 文書化された寸法結果を伴う体系的なFAIプロセスは、セットアップが許容可能な部品を生産することを確認するための最低基準です。
- 生産中に溶接パラメータを記録していますか? パラメータの記録により、トレーサビリティとプロセスドリフトの早期検出が可能になります。溶接ログを提示できないサプライヤーは、プロセスを密接に監視していない可能性があります。
- 入荷材料の品質をどのように管理していますか? MTRによる材料トレーサビリティと入荷検査時の板厚検証は、管理されたサプライチェーンの指標です。
- 溶接アセンブリで一貫して保持できる寸法公差はどのくらいですか? 実際の生産データに基づいて具体的な公差範囲を提示できるサプライヤーは、「ご要望どおりに保持できます」と言うサプライヤーよりも信頼性が高いです。“
これらの質問は、サプライヤーに独自のプロセス詳細を開示させるものではありません。 これらは、真の再現性能力を持つサプライヤーと、ロボットはあるがそれを支えるシステムを構築していないサプライヤーを区別するための標準的なエンジニアリングチェックです。
ロボット溶接が再現性を向上させない場合
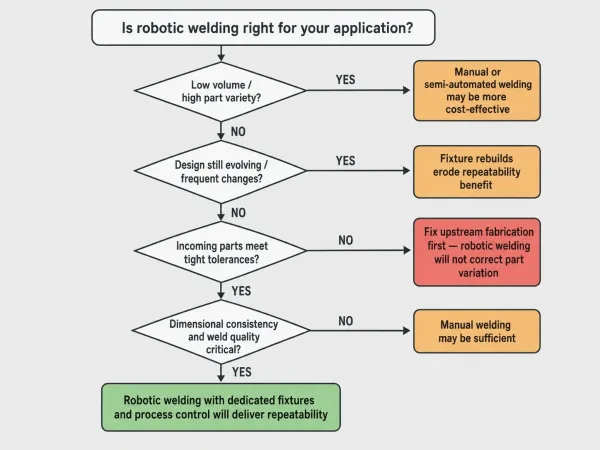
エンジニアが4つの主要な質問—生産量、設計の安定性、入荷部品品質、重要度—を通じて、ロボット溶接が板金アセンブリに適したアプローチかどうかを判断するための意思決定フローチャート。
ロボット溶接がすべての状況に適した答えではありません。 場合によっては、自動化への投資がアセンブリの一貫性向上につながらないことがあります:
多品種少量生産。 生産が多種多様なアセンブリの小ロットを含む場合、各部品に専用治具を構築・維持する時間とコストは正当化されない可能性があります。手溶接またはよりシンプルな治具による半自動溶接が、より低コストで許容可能な一貫性を提供する場合があります。
頻繁な設計変更。 アセンブリ設計がまだ進化している場合—プロトタイピング、フィールドテスト、顧客フィードバックを通じて—変更ごとに治具を修正または再構築する必要があります。これは再現性のメリットを損ない、コストを増加させます。
入荷部品品質の不良。 上流プロセス—レーザー切断、曲げ、プレス—が大きな寸法ばらつきのある部品を生産する場合、 ロボット溶接はその問題を修正しません。一貫してそれを再現するだけです。 上流プロセスの修正は、溶接自動化への投資より先に行うべきです。
重要でない溶接外観または強度。 溶接外観と精密な寸法管理が重要でないアセンブリ—例えば決して見えない内部構造ブラケット—では、ロボット溶接の一貫性の優位性がセットアップコストを正当化しない場合があります。
これらのシナリオでは、 一貫性への最も実用的な道は、手溶接プロセスの改善、より良い上流加工への投資、または完全な自動化投資なしで位置決めの利点の一部を提供する半自動溶接治具の使用かもしれません。
よくある質問
板金アセンブリへのロボット溶接を評価しており、部品設計と公差が自動溶接に適しているかどうかを理解したい場合、当社のエンジニアリングチームが図面をレビューし、溶接性とアセンブリの一貫性に焦点を当てたDFM評価を提供できます。 図面をアップロードしてレビューを依頼 →